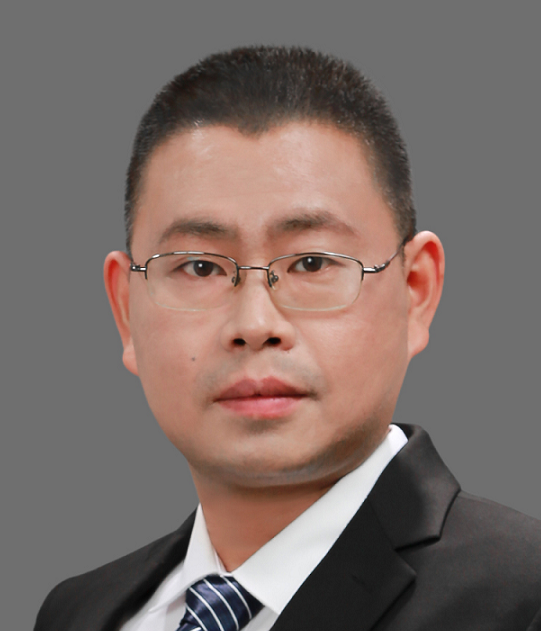
杨明浩
报告题目
数字孪生驱动的具身环境灵巧操作技能学习
报告摘要
机器人灵巧操作在替换人类重复和琐碎的工作方面有广泛的应用。然而,在一些需要精细化操作的非固定场景,需要机器人具有一定的面向灵巧操作的技能学习能力。本报告以农业领域高价值水果采摘、工业流水线精细的工件装配等场景为应用背景,介绍机器人在数字孪生驱动的具身环境中进行灵巧操作技能学习的方法和策略。yang
个人简介
杨明浩,博士,副研究员,目前从事对话和手势融合的自然人机交互、增强现实中的交互技术、智能机械臂自主学习等研究工作,在ACMMultimedia、MTAP、TIP、ICASSP、JMUI等重要国际期刊或会议(SCI或EI检索)上发表论文40余篇。中国计算机学会人机交互专委会委员,中国图象图形学学会人机交互专委会(筹)秘书长。中国科学院自动化研究所人机交互方向特聘青年骨干。